Paqarina
Paqarina construye bases de datos de movimiento gobernadas por las comunidades, con bailarines de cuatro tradiciones bolivianas, y funde la danza ancestral con el breakdance desde una lógica ch’ixi.
Con el apoyo de la Mozilla Foundation.
Kullawada · Tejiendo e hilando conocimientos
Junio de 2026 · Paqarina · Altiplano aymara · Cuaderno 01
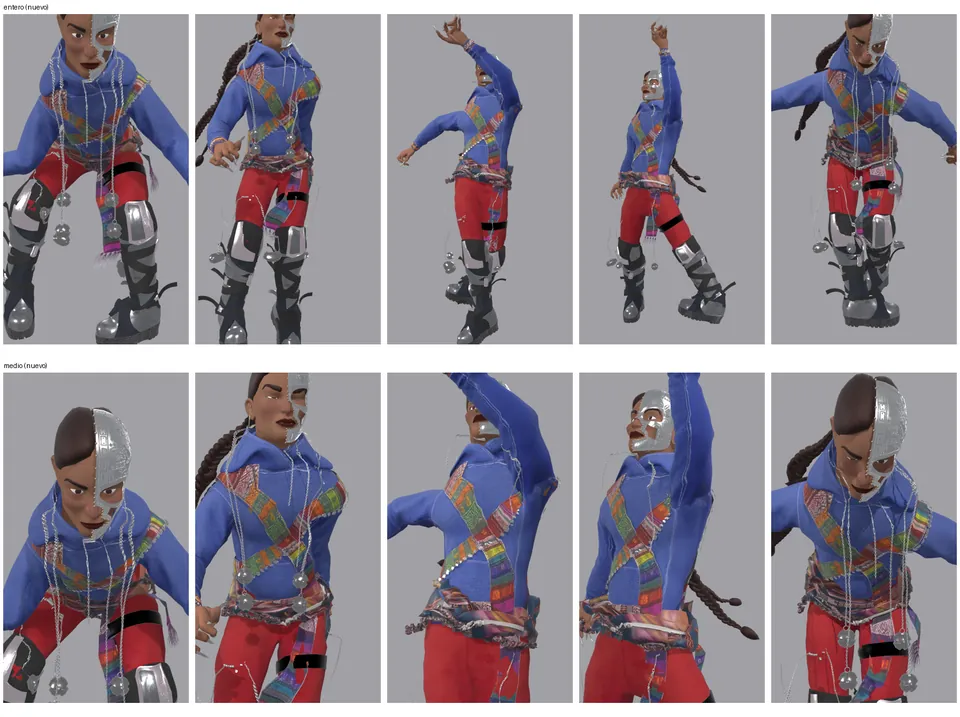
La Kullawada traduce el arte de hilar y tejer en un sistema vivo de conocimiento: la rueca como algoritmo, el hilo como memoria colectiva, el tejido como inteligencia comunitaria. Guía pedagógica con símbolos, personajes, vestuario y formaciones espaciales, pensada para los bailarines.
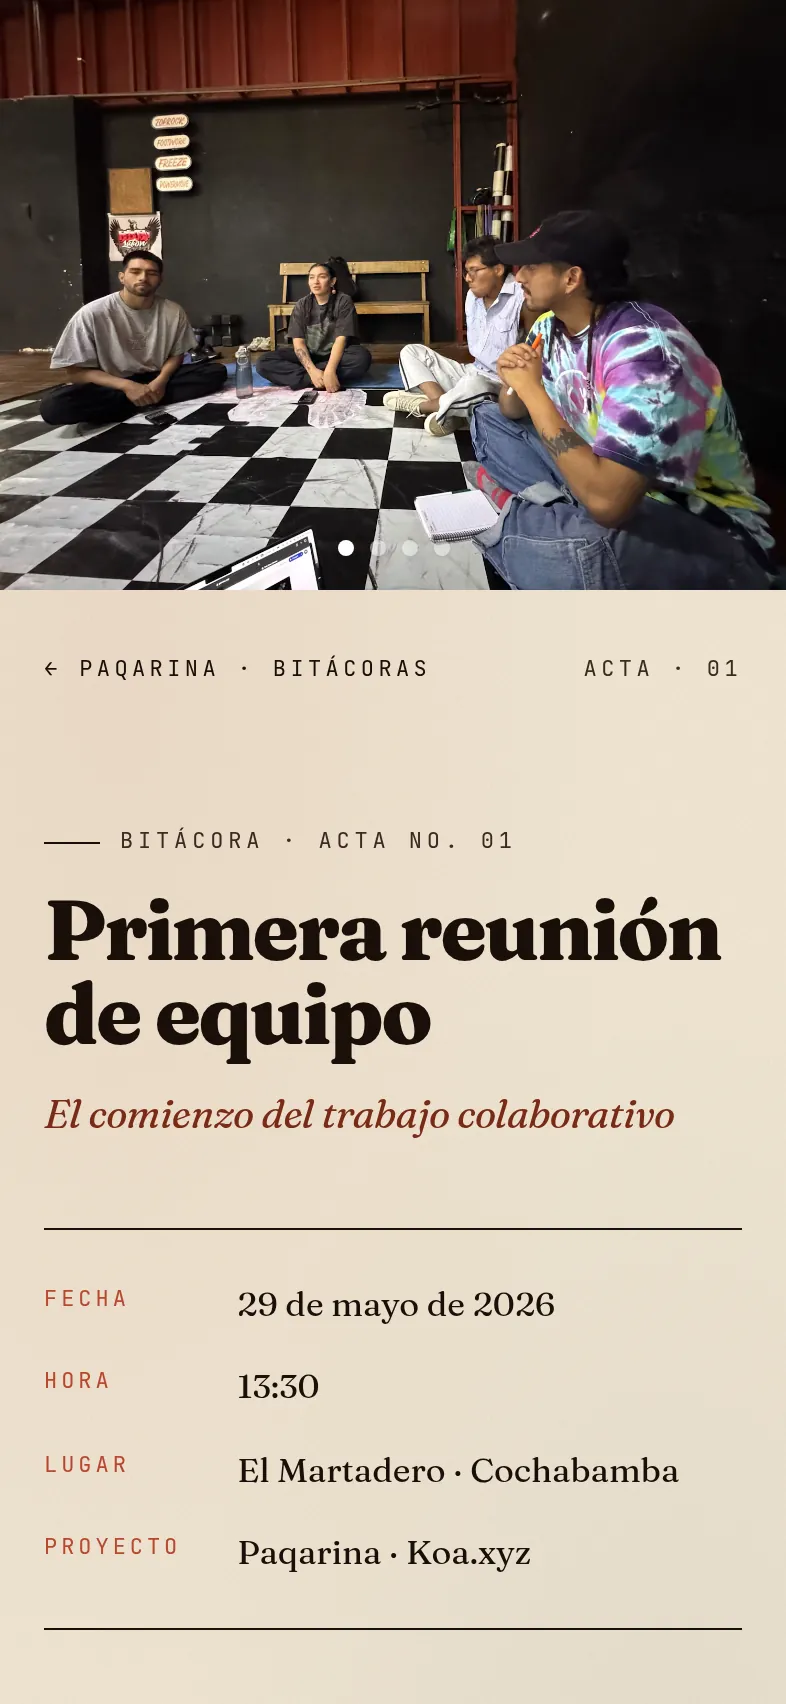
Acta 01 · Primera reunión de equipo
29 de mayo de 2026 · Paqarina · El Martadero · Bitácora
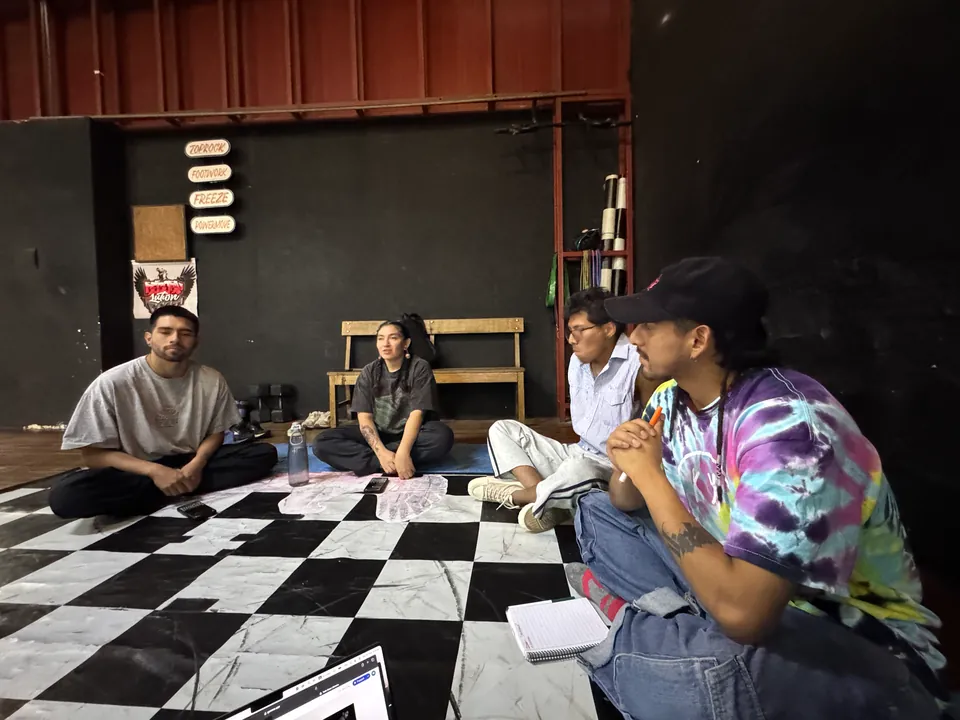
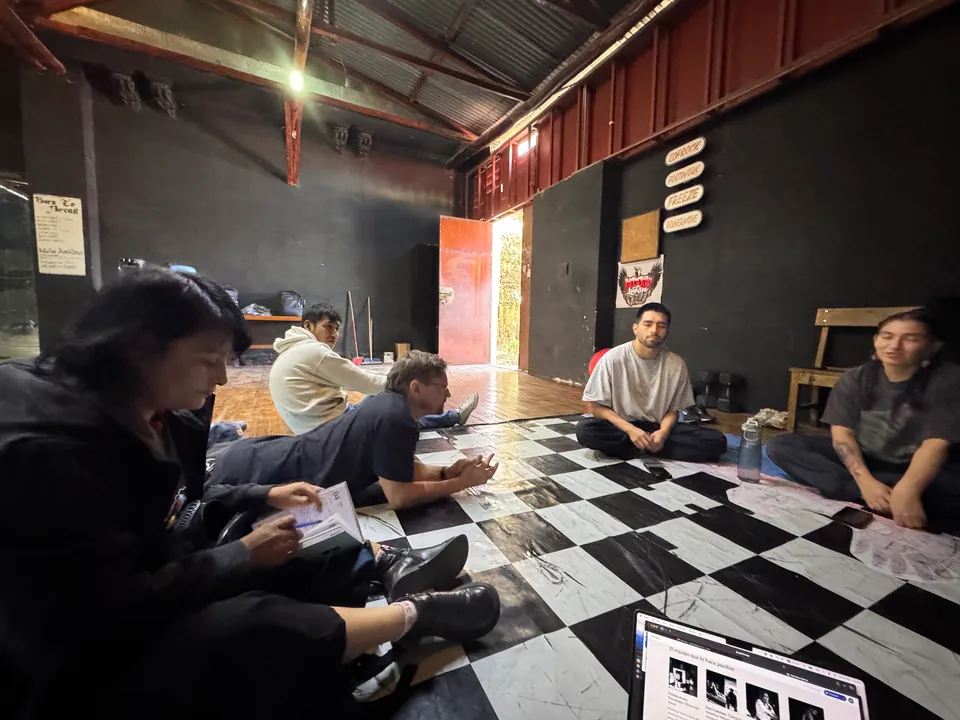
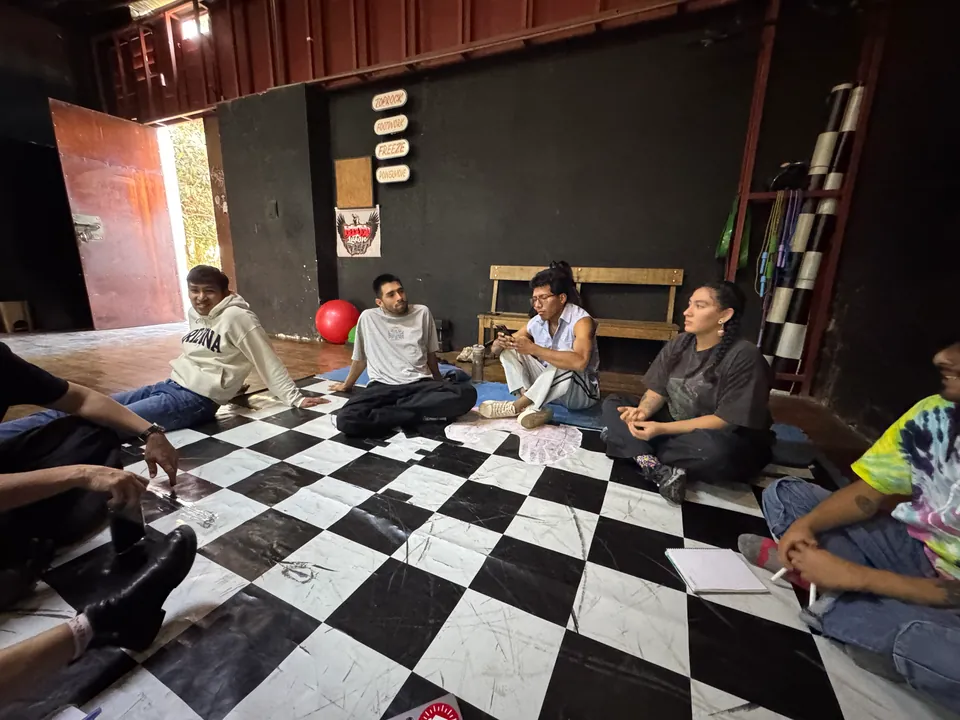
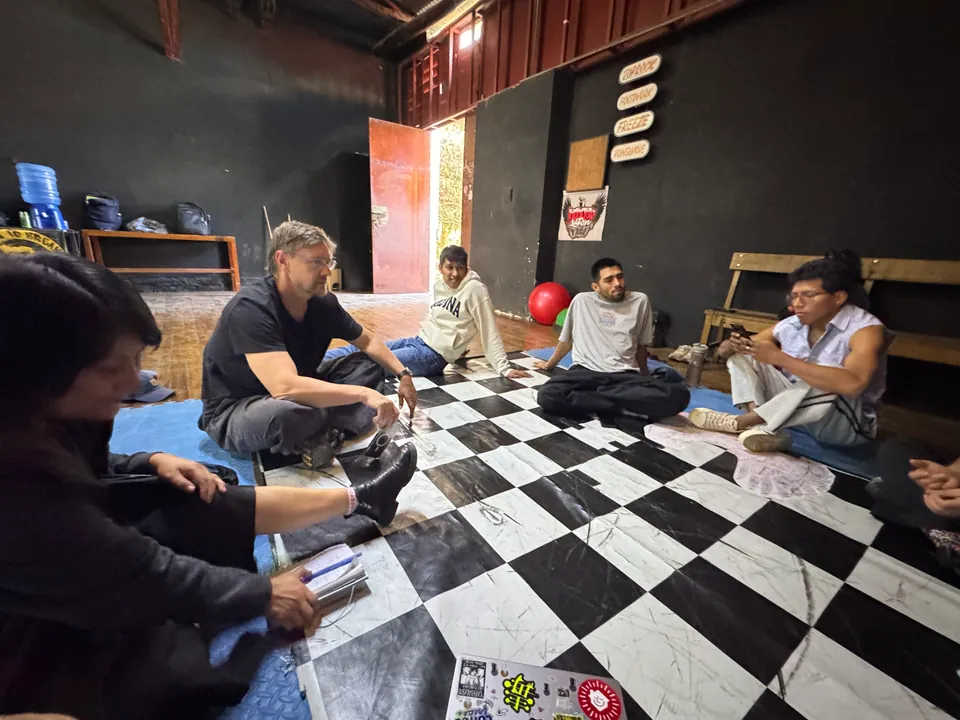
Encuentro inaugural del laboratorio Koa.xyz con el equipo de Paqarina. Presentación del proyecto, definición de las cuatro danzas de la primera fase (Tinku, Suri Sikuri, Tobas, Kullawada) y decisión de iniciar el trabajo creativo con la Kullawada.
El archivo
El tinku y la kullawada no tienen un dataset de movimiento en ninguna parte del mundo. Paqarina construye el suyo, en una sala de ensayo de Cochabamba, con la gente que baila estas danzas.
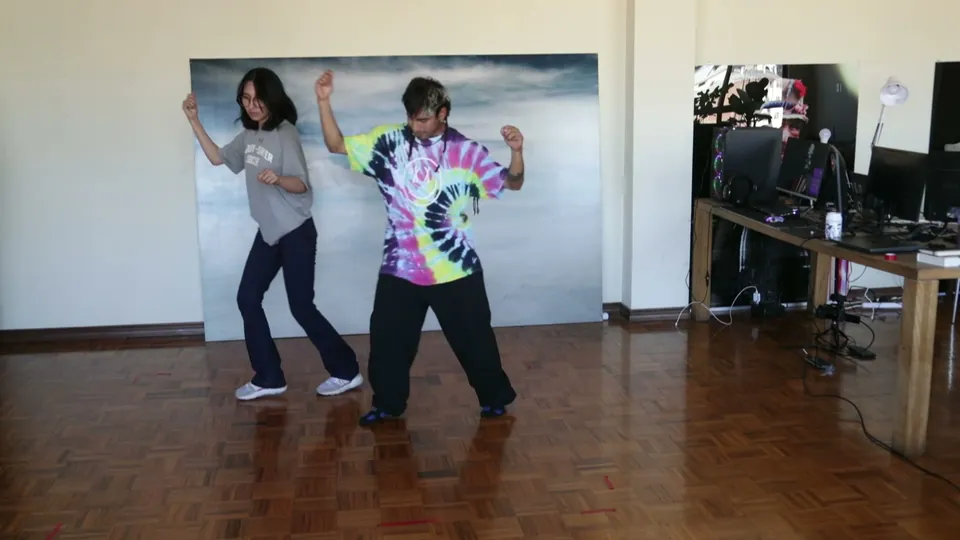
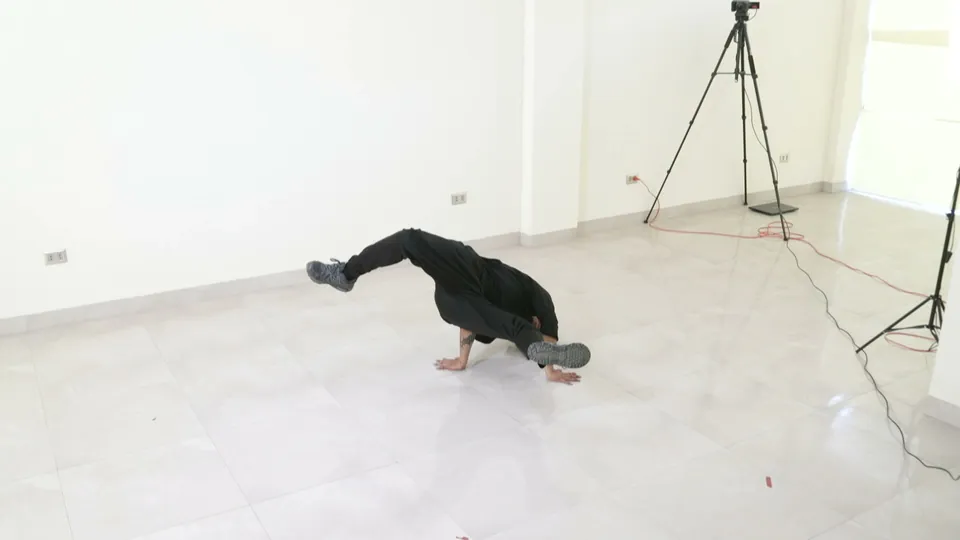
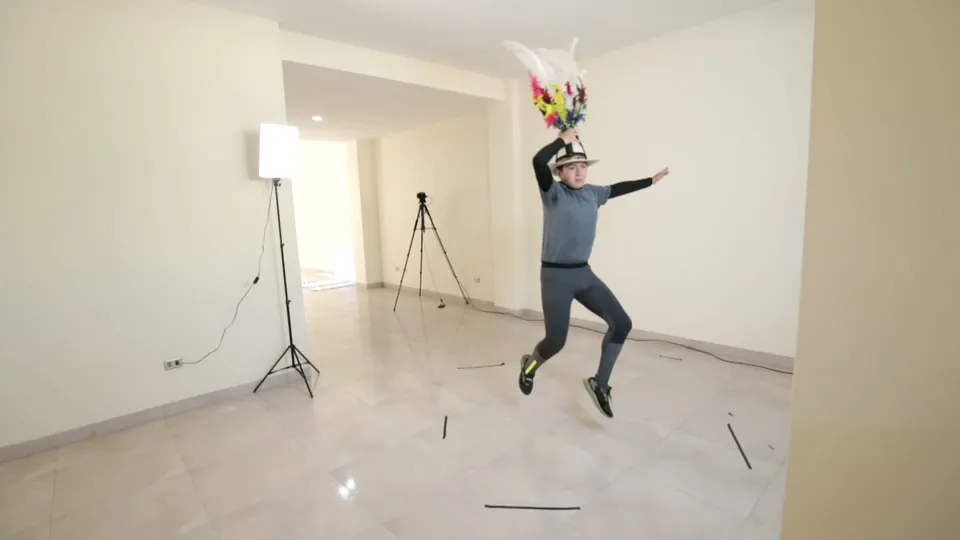
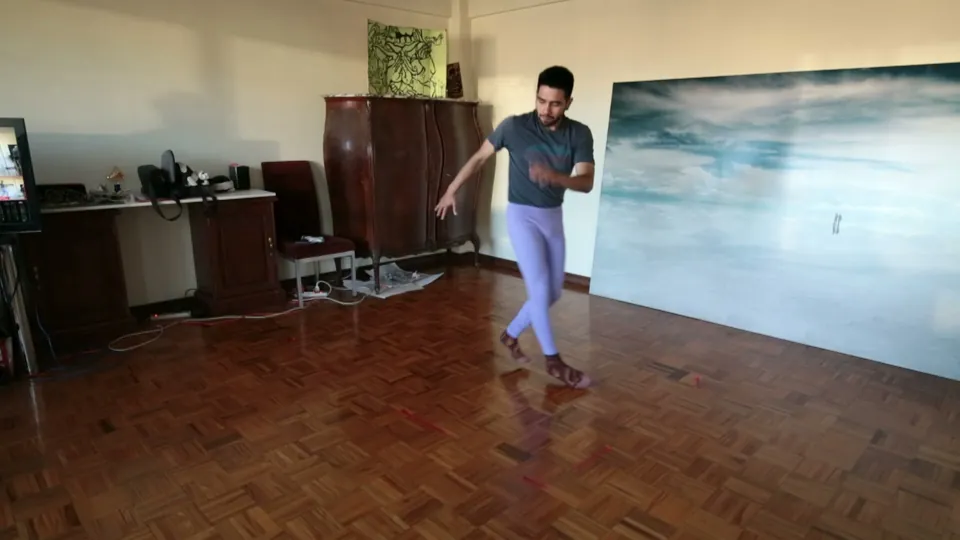
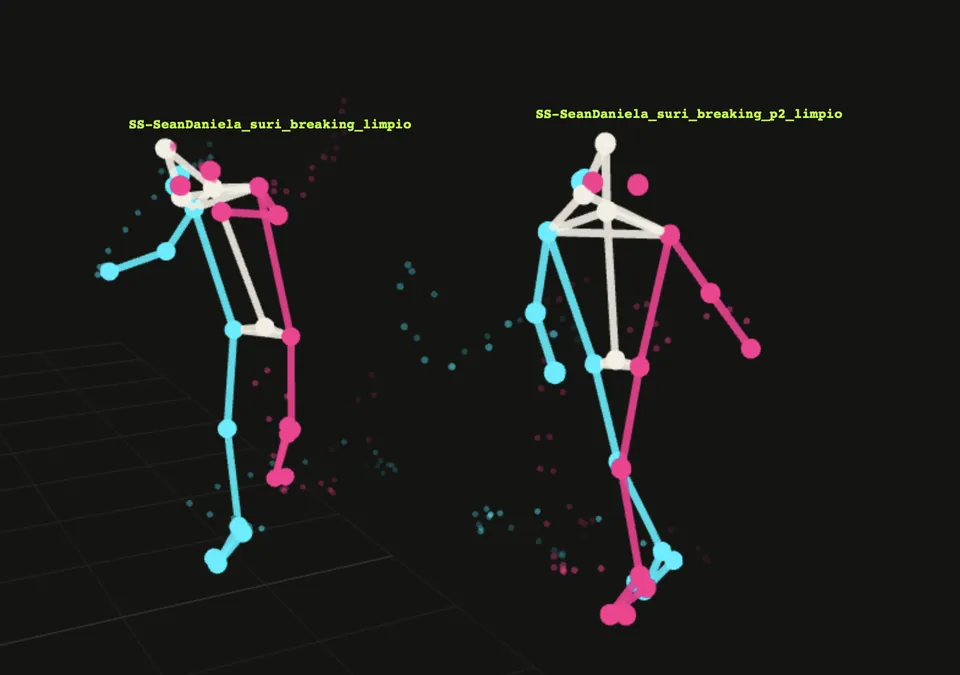
Hasta ahora, 4,4 horas de danza grabadas, cada toma con cuatro cámaras: breaking, kullawada, suri sikuri y tinku, solos y parejas. Cada cuadro guarda 26 puntos del cuerpo. Bailan más de veinte personas, de 17 a 70 años. Los bailarines mayores no existen en ningún otro dataset.
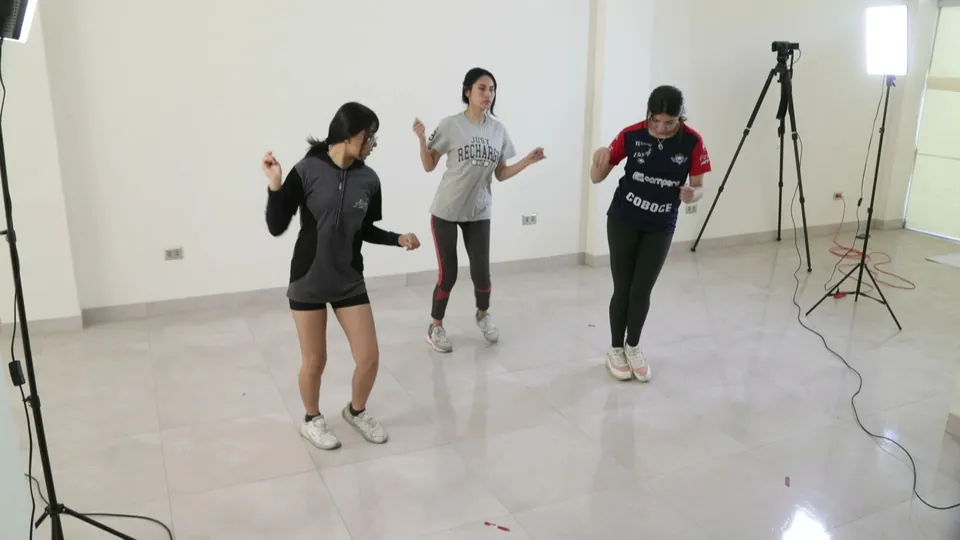
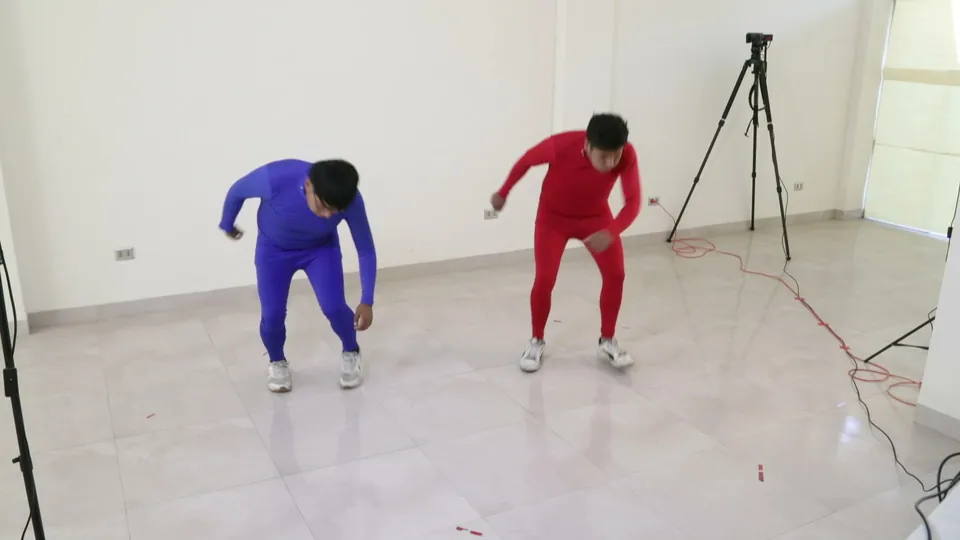
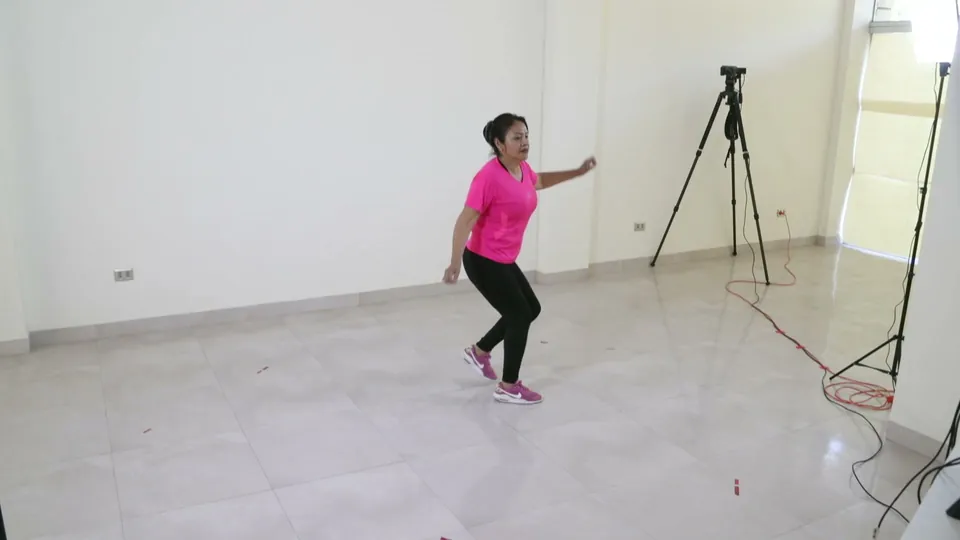
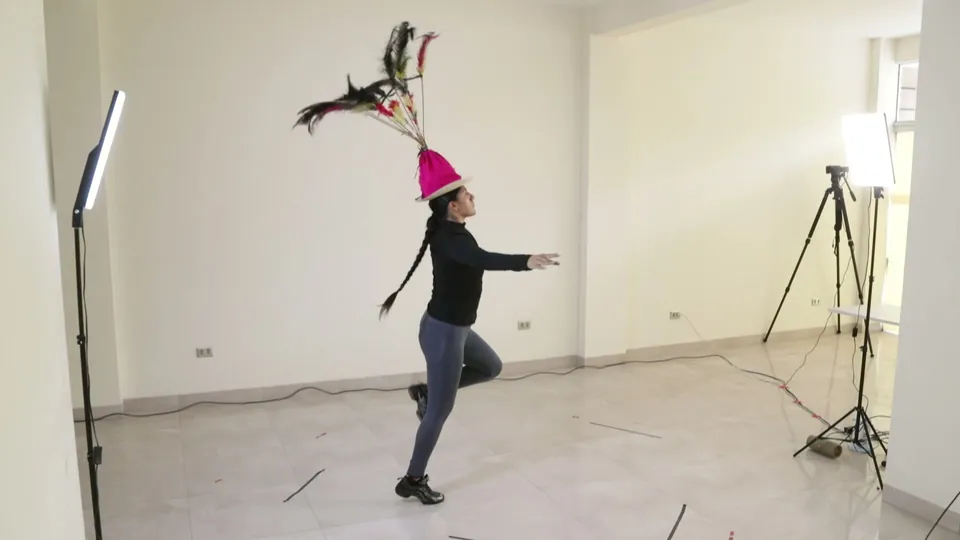
Cuatro cámaras comunes
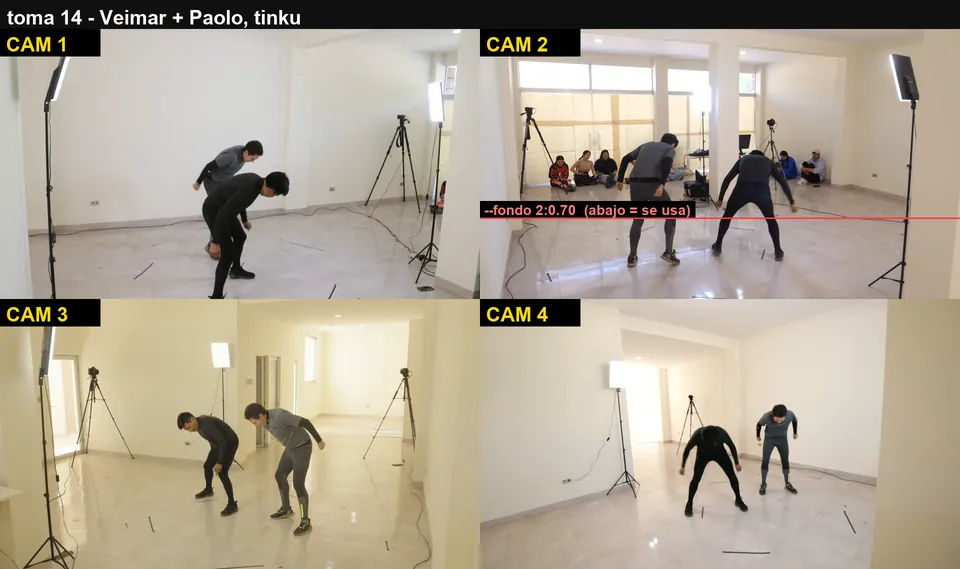
Tres o cuatro cámaras en trípodes, calibradas con un tablero que todas pueden ver. Los bailarines aplauden frente a la cámara para sincronizar, dicen la etiqueta en voz alta y bailan dos o tres minutos. Las películas se vuelven esqueletos 3D, nivelados al piso y revisados hueso por hueso. Un fémur no cambia de largo con la pose; si cambia, la toma vuelve.
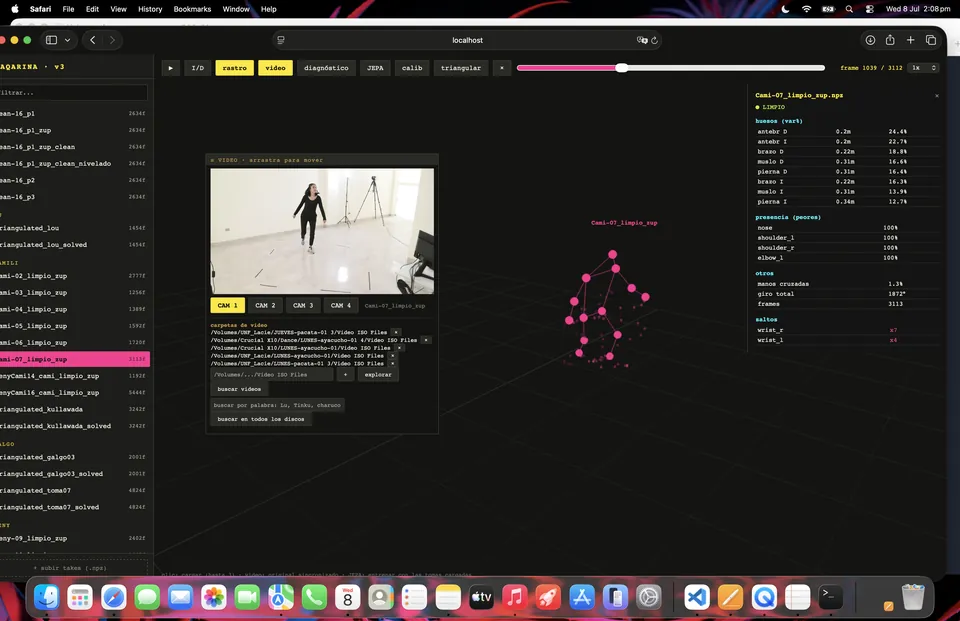
Una app en el navegador guarda el archivo: cada toma en 3D junto a sus vistas de cámara, con una revisión de cada hueso, pestañas para calibrar, triangular y entrenar, y una que le pide danza nueva al modelo y la manda a Blender como un avatar vestido. Bailarines y coreógrafos la usan sin tocar código.
Lo que el modelo guarda y lo que pierde
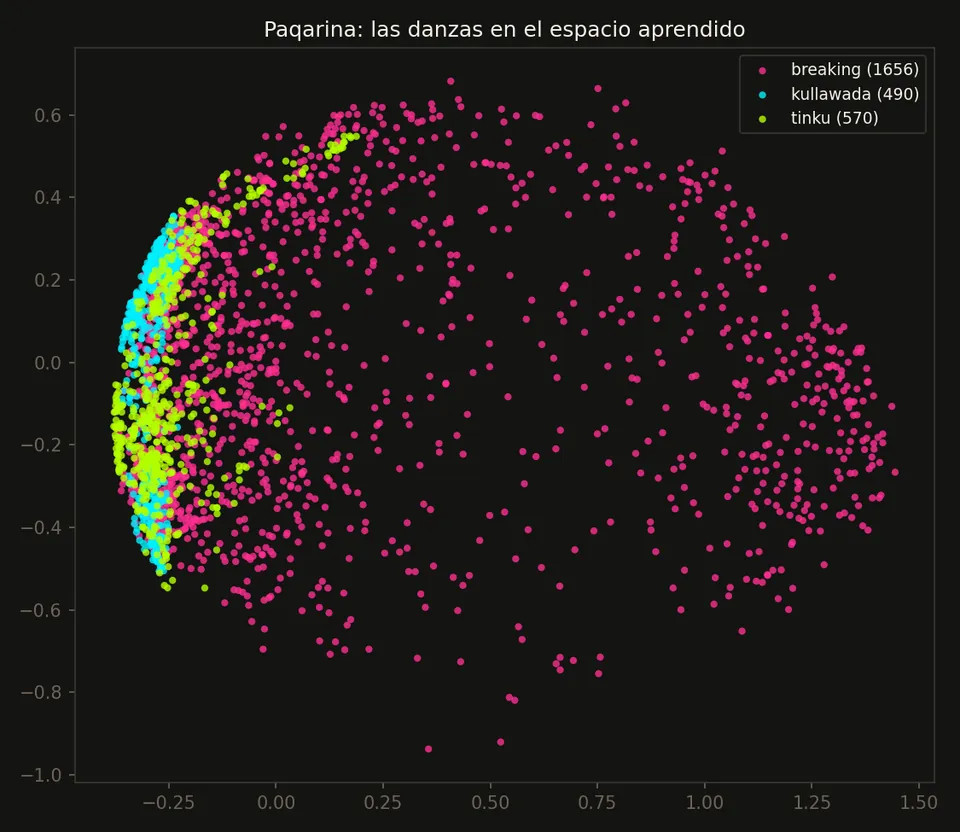
Un codificador aprende ventanas de movimiento de seis segundos. Un modelo de difusión crea ventanas nuevas para una danza, y un decodificador las vuelve esqueleto.
El modelo guarda cada cantidad por separado: velocidades, alturas, ángulos, alcance. Pierde las relaciones entre ellas: la cadera que compensa la pierna, los pies que se alternan, las fases lentas de un pie plantado. Por eso la danza generada se desliza aunque cada número parezca correcto.
Un filtro pensado para quitar el temblor se estaba comiendo la danza. El tinku real lleva el 19% de su energía por encima de 6 Hz, en los golpes de los pies y los acentos de las manos.
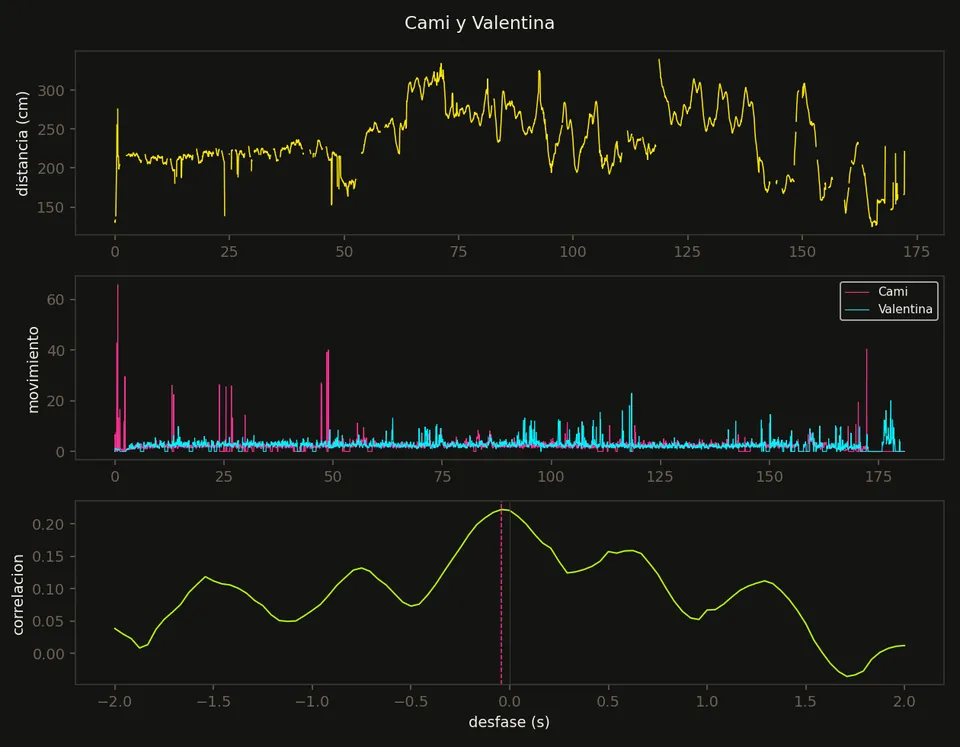
Cada afirmación lleva su medición. Las conclusiones que retiramos quedan en el registro. Nada se cree a partir de una sola semilla al azar.
El avatar y el robot
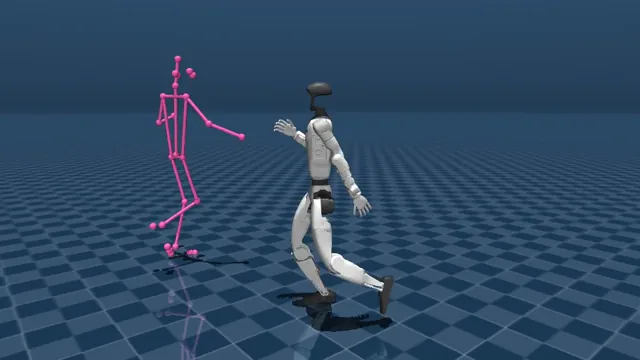
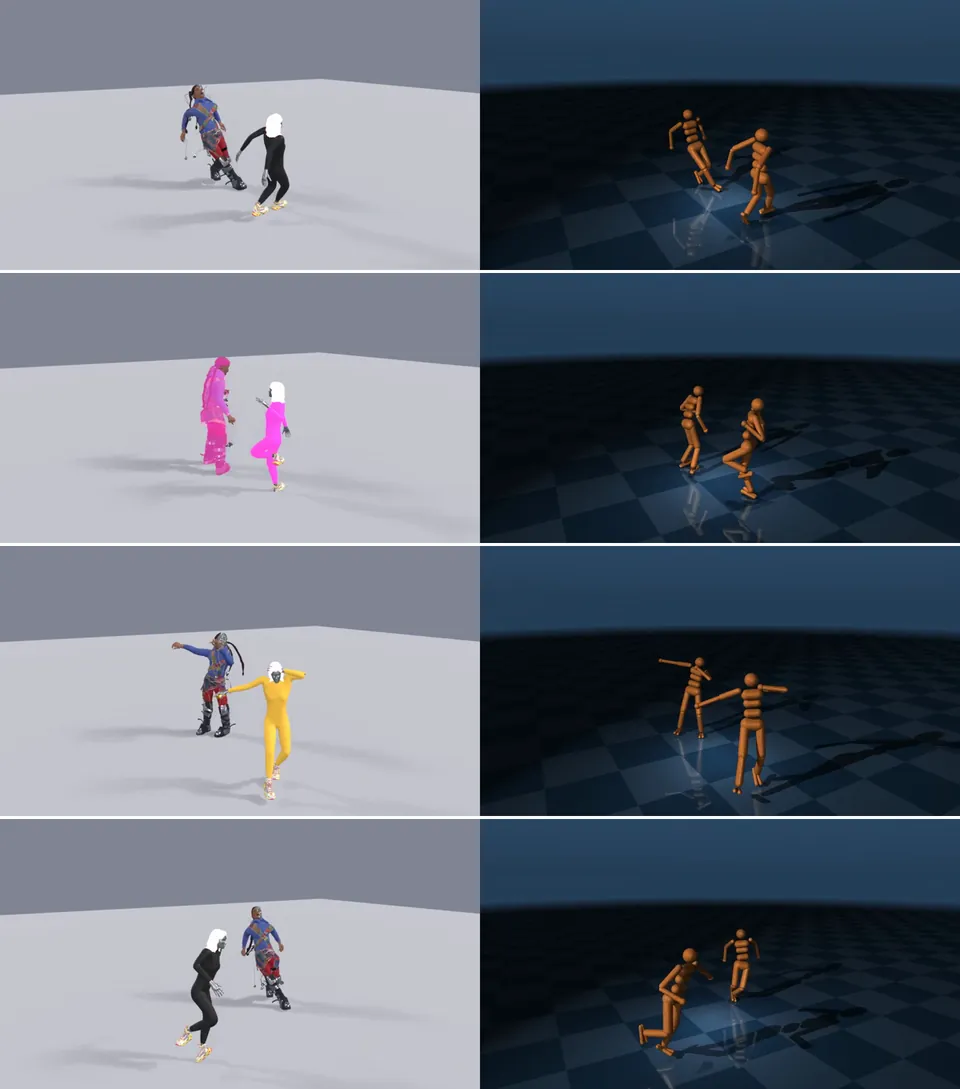
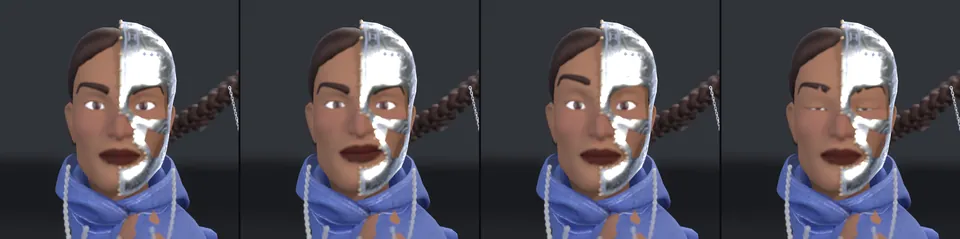
La danza real y la generada mueven un avatar en Blender y un humanoide Unitree G1 en simulación con MuJoCo. Una política de equilibrio aprendió a bailar una frase entera de tinku de 30 segundos, de pie, sin arnés, desde 12 de 17 poses de inicio. Lo que lo destrabó fue quitarle el arnés en el entrenamiento: la política había aprendido a colgarse de él.
Lo que el avatar hace mejor, el tinku más vigoroso del archivo, es justo lo que el robot no puede hacer.
Sistema de captura: Dan Fallshaw. Rigs: Brian Condori.
Herramientas: Python · OpenCV · triangulación con varias cámaras · PyTorch · Blender · MuJoCo y MJX · TouchDesigner · una app en el navegador sobre el servidor propio del laboratorio